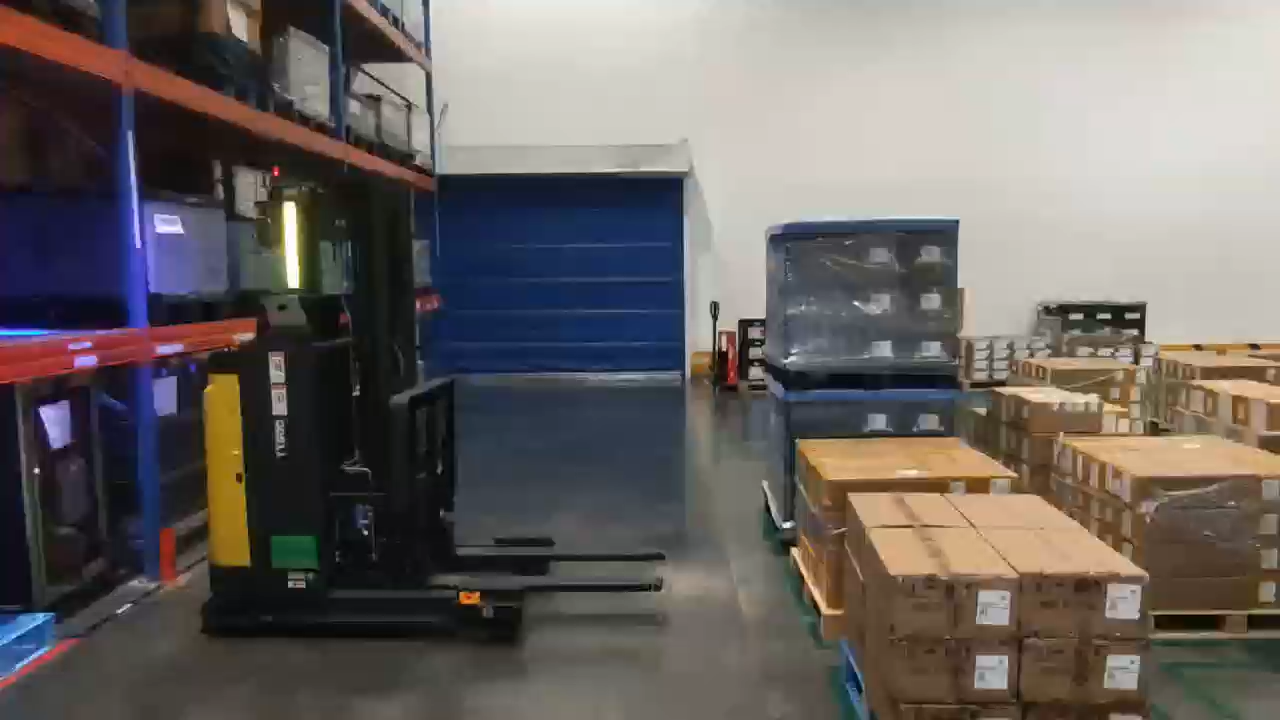
连接收货、仓储、线边和设备工位,由 AMR/AGV 执行转运任务并回传到站状态。
来料识别结果生成搬运任务,AGV 叉车按调度指令在仓库和产线之间转运,并回传收货、叫料和到站状态。
不同车间的转运任务进入同一调度系统,再按区域、任务和车辆状态分配执行设备。
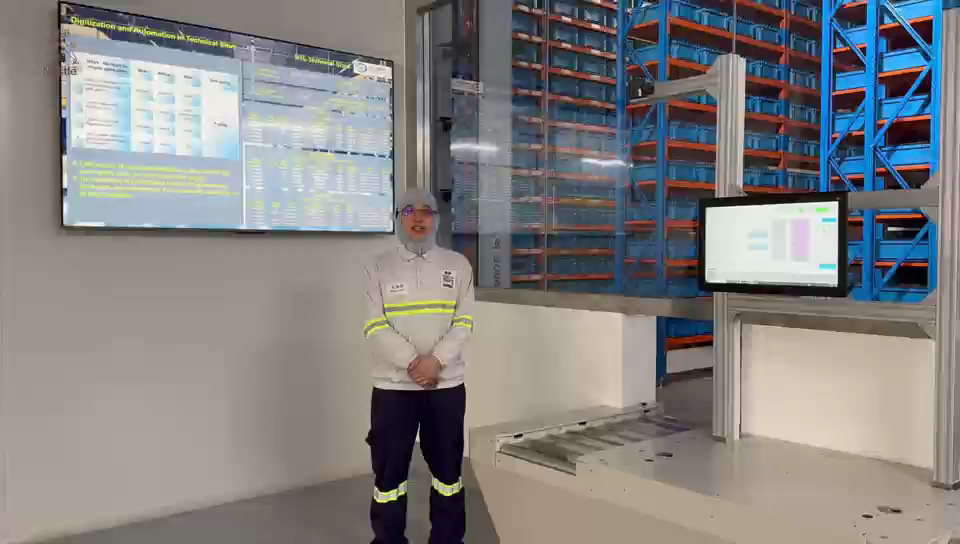
移动机器人按订单或领料任务将料箱送至工作站,操作完成后再返回指定库位。
车型和站点取决于货物、载具、路线及工位条件。调度系统分配任务并记录车辆、到站和异常状态。